Robot pulitori nei cantieri edili: un ambiente difficile diventa un vero e proprio mercato

Quando Lotte E&C (comunemente indicata nei media inglesi come Lotte Construction) ha annunciato nel luglio 2026 di aver iniziato a utilizzare un robot autonomo per la pulizia dei pavimenti in un cantiere di appartamenti in fase di realizzazione a Incheon, in Corea del Sud, la notizia sembrava l’ennesimo progetto pilota isolato. In realtà è molto più interessante di così: le macchine professionali per la pulizia stanno iniziando a farsi strada in uno degli ambienti più difficili che la robotica debba ancora affrontare.
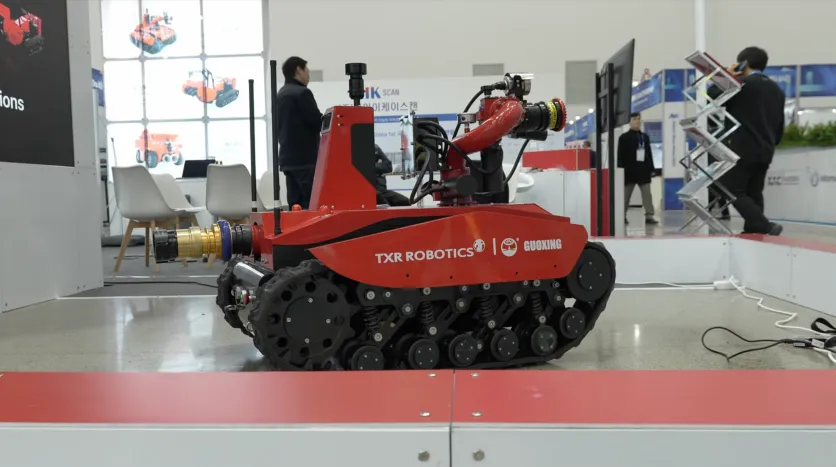
Il robot, sviluppato in collaborazione con TXR Robotics, è stato testato nell’ambito del progetto di Lotte nel distretto di Hyoseong a Incheon prima di entrare in servizio regolare. Rimuove polvere e detriti vari, riconosce i lavoratori e gli ostacoli, ritorna autonomamente alla stazione di ricarica e opera senza supervisione durante la notte grazie all’illuminazione integrata. Lotte prevede di estenderne l’utilizzo alle attività di pulizia man mano che i progetti si avvicinano al completamento.
Un problema di pulizia ricorrente
La pulizia in un cantiere edile non è come la normale manutenzione dei pavimenti in un ufficio o in un aeroporto: il cantiere genera continuamente nuove fonti di contaminazione. Il taglio, la foratura e la molatura di calcestruzzo, mattoni e pietra producono silice cristallina respirabile; altri lavori aggiungono polvere di cemento, polvere di gesso, polvere di legno e detriti vari. L’Health and Safety Executive del Regno Unito classifica la polvere di silice, la polvere da costruzione non silicea e la polvere di legno come tre categorie di rischio distinte.
Ciò rende la pulizia un problema di sicurezza, non di natura estetica. La norma OSHA relativa all’edilizia richiede che i detriti siano tenuti lontani dalle aree di lavoro, dai corridoi e dalle scale, con i rifiuti rimossi a intervalli regolari (29 CFR 1926.25); le norme generali dell’OSHA sul luogo di lavoro richiedono inoltre che i corridoi rimangano liberi, in modo che i lavoratori e le attrezzature per la movimentazione dei materiali possano muoversi in sicurezza (29 CFR 1910.176). La normativa sulla silice va oltre: la pulizia a secco con scopa o spazzola è vietata ovunque possa aumentare l’esposizione alla silice, a meno che la pulizia a umido o l’aspirazione con filtri HEPA non siano alternative fattibili (29 CFR 1926.1153).
Lotte definisce così lo scopo del robot: liberare i lavoratori dal compito ripetitivo di raccogliere rifiuti e polvere, in modo che possano concentrarsi sui lavori di costruzione.
Un compito ovvio in un contesto difficile
La pulizia sembra un obiettivo ideale per l’automazione: coprire un’area, raccogliere i detriti, ripetere. La difficoltà sta nell’ambiente. Un edificio già completato presenta pareti e corridoi stabili; un cantiere in attività, invece, cambia continuamente man mano che materiali, barriere, attrezzature, operai e macchinari si spostano al suo interno.
La ricerca individua costantemente questo aspetto come l’ostacolo principale per la robotica edile. Una rassegna del 2024 su 184 pubblicazioni relative ai robot mobili da cantiere (Zeng et al., *Developments in the Built Environment*) ha evidenziato un settore in crescita in cui la maggior parte dei sistemi non ha ancora varcato le porte del laboratorio. Recenti studi pubblicati su *Automation in Construction*, tra cui una rassegna del 2026 sulla navigazione dei robot edili, continuano a indicare la localizzazione e la mappatura in tempo reale su cantieri non strutturati come problemi irrisolti che richiedono la fusione dei sensori e la pianificazione dinamica dei percorsi. McKinsey giunge alla stessa conclusione da un punto di vista settoriale: l’automazione in cantiere è difficile perché ogni progetto è unico e in continua evoluzione, con configurazioni mutevoli, persone e macchine in movimento, requisiti di sicurezza rigorosi e una connettività spesso inaffidabile.
Un compromesso pragmatico
L'approccio di navigazione Lotte/TXR aggira la versione più complessa di questo problema. Anziché costruire una mappa in tempo reale dell'ambiente circostante mentre opera, il robot agisce sulla base di una mappa predisposta della zona di pulizia assegnatagli, utilizzando i sensori di bordo solo per rilevare e reagire localmente alla presenza di lavoratori e ostacoli. Non deve risolvere il problema della navigazione in cantieri in generale, ma semplicemente svolgere un compito in modo affidabile all'interno di un'area delimitata e controllabile.
Questo riflette il modo in cui già operano altri robot da cantiere. Il Jaibot di Hilti automatizza la foratura in quota sulla base dei dati BIM — posizionando e forando secondo il modello digitale, con un sistema di aspirazione della polvere integrato — ed è concepito espressamente per eliminare il lavoro ripetitivo e fisicamente impegnativo, piuttosto che per automatizzare un’intera mansione. L’analisi del settore condotta dalla stessa McKinsey conferma questo modello: l’automazione nell’edilizia ha fatto maggiori progressi grazie a macchine appositamente progettate per un unico compito piuttosto che attraverso robot che tentano di svolgere l’intera gamma di mansioni di un operaio.
La pulizia si adatta bene a questo modello, perché non richiede di risolvere problemi di costruzionel'automazione nel suo complesso.
Quali potrebbero essere i prossimi sviluppi?
L’integrazione del BIM rappresenta un plausibile passo successivo. È già alla base del funzionamento di Jaibot, e i ricercatori stanno esplorando mappe derivate dal BIM — spazio navigabile, destinazioni, percorsi — per robot autonomi di trasporto materiali e ispezione, con sensori di bordo in grado di gestire qualsiasi situazione non prevista dal modello. Un robot di pulizia potrebbe, in futuro, ricavare la propria area operativa dai dati di progetto in tempo reale anziché da una mappa preparata manualmente; tale integrazione non esiste ancora su larga scala, ma i componenti sono in fase di sperimentazione.
Il funzionamento notturno aggiunge un ulteriore vantaggio. I siti sono affollati durante l’orario di lavoro; eseguire le operazioni di pulizia fuori orario riduce le interazioni tra robot e lavoratori e trasforma un tempo altrimenti inutilizzato in ore produttive — esattamente il cambiamento che il robot di Lotte, progettato per operare di notte, rende possibile.
La robotica sta già ottenendo risultati positivi in ambienti “sgradevoli”
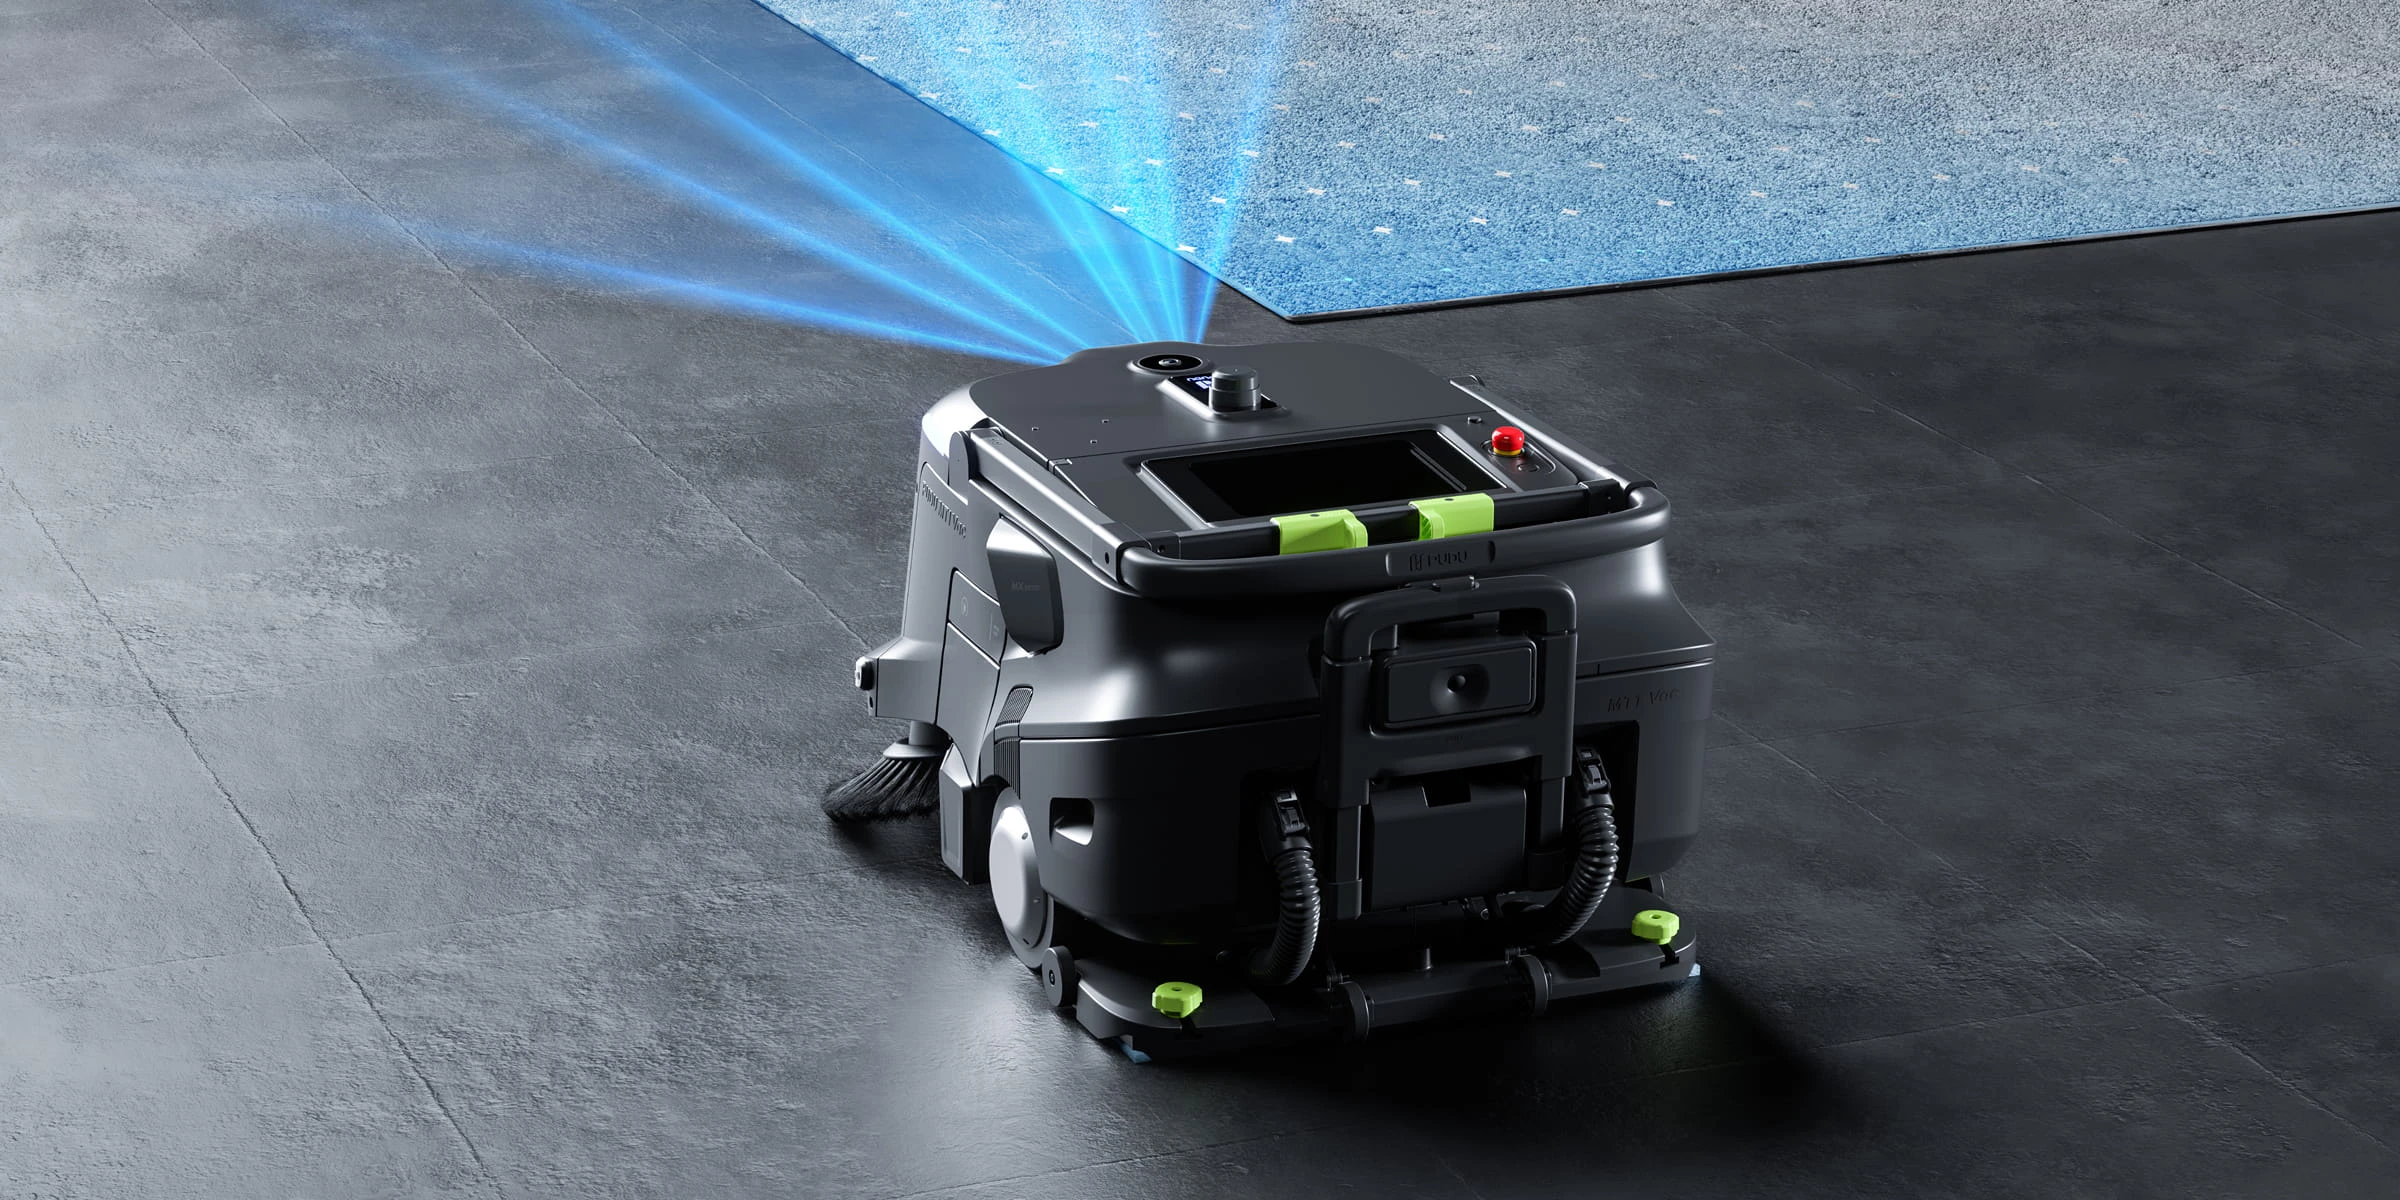
I robot spazzatori autonomi sono ormai una presenza consolidata negli stabilimenti industriali più esigenti. I modelli pronti per la produzione offerti da aziende come Kemaro, Gausium e Pudu raccolgono in modo affidabile segatura, trucioli metallici, frammenti di vetro e rifiuti di produzione in generale negli stabilimenti manifatturieri — compresi gli spazi ristretti come quelli sotto i nastri trasportatori — senza interrompere la produzione.
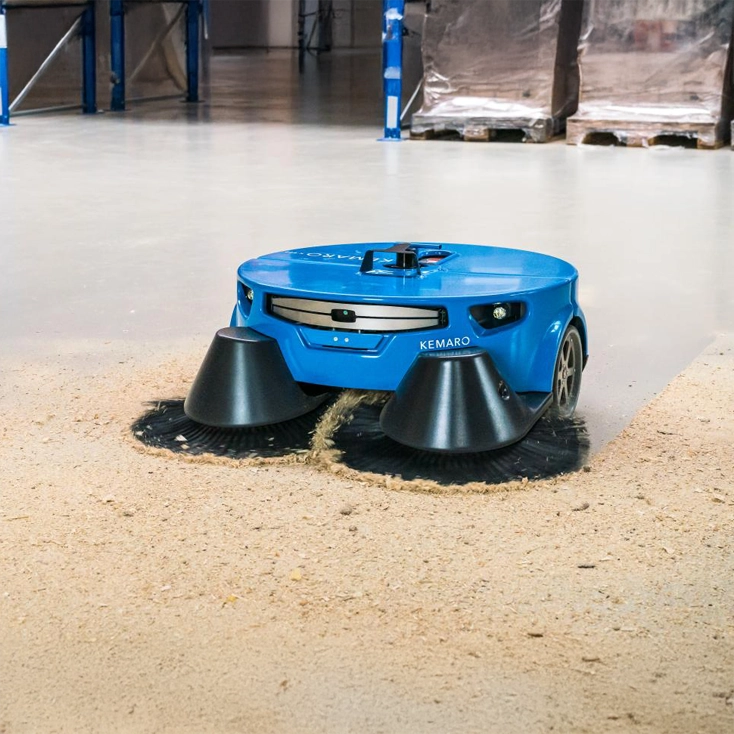

Tali risultati dimostrano che l’attività principale di pulizia va ben oltre gli uffici e i negozi.