
2026年7月,乐天E&C(英文报道中通常称为“乐天建筑”)宣布已在韩国仁川一处正在施工的公寓工地开始使用自主清扫机器人,这一消息乍看之下似乎只是又一个孤立的试点项目。但实际情况远比这更有趣:专业清洁设备正开始进军机器人技术至今仍难以攻克的最严苛环境之一。
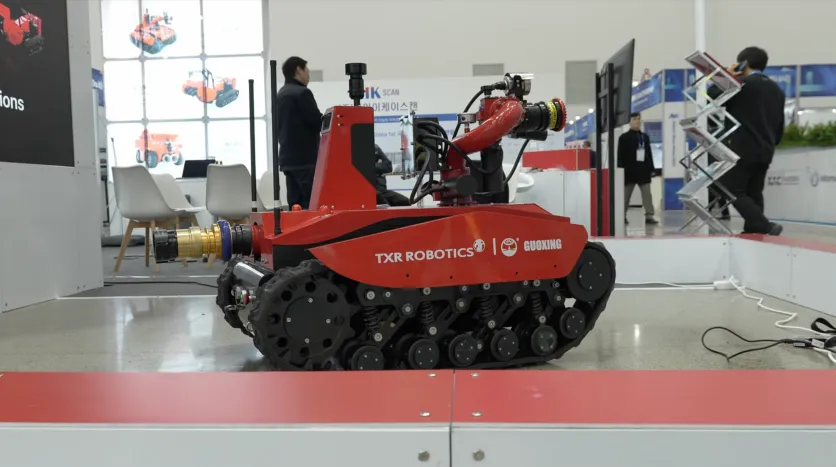
这款与TXR Robotics联合开发的机器人,在投入常规运营前,已在乐天位于仁川孝城区的项目现场进行了测试。它能清除灰尘和一般杂物,识别工人和障碍物,自主返回充电点,并在夜间借助车载照明进行无人值守作业。随着项目接近竣工,乐天计划将其应用范围扩展至清洁工作。
一个长期存在的清洁难题
建筑工地的清洁工作与办公室或机场的常规地面养护不同——工地会不断产生新的污染物。切割、钻孔和打磨混凝土、砖块及石材会产生可吸入性结晶二氧化硅;其他作业则会产生水泥粉尘、石膏粉尘、木屑以及一般建筑垃圾。英国健康与安全执行局将二氧化硅粉尘、非二氧化硅建筑粉尘和木屑分为三类不同的危害类别。
这使得现场清理成为一个安全问题,而非单纯的表面问题。美国职业安全与健康管理局(OSHA)的建筑标准要求将碎屑清理出工作区域、通道和楼梯,并定期清除垃圾(29 CFR 1926.25);OSHA的一般工作场所规则另行规定,通道必须保持畅通,以确保工人和物料搬运设备能够安全通行(29 CFR 1910.176)。 其关于二氧化硅的规定更为严格:凡可能导致二氧化硅暴露增加的情况,均禁止干扫或干刷,除非湿扫或使用配备HEPA过滤器的吸尘器作为替代方案不可行(29 CFR 1926.1153)。
乐天据此阐明了该机器人的用途:让工人摆脱重复性的垃圾和灰尘清理工作,从而能够专注于施工任务。
在艰难环境下的一项显而易见的任务
清洁工作看似是自动化应用的理想目标——覆盖一个区域,收集垃圾,循环往复。但环境才是难点。已竣工的建筑拥有稳定的墙壁和走廊;而施工现场则因材料、屏障、设备、工人和机械的不断移动而持续变化。
研究一再指出,这是建筑机器人领域面临的核心障碍。2024年对184篇关于移动式建筑机器人的文献进行的一项综述(Zeng等人,《建筑环境发展》)发现,尽管该领域正在蓬勃发展,但大多数系统仍未走出实验室。 《建筑自动化》(Automation in Construction)杂志近期发表的研究,包括一篇2026年关于建筑机器人导航的综述,仍将非结构化工地的定位与实时建图列为亟待解决的问题,这些问题需要借助传感器融合和动态路径规划来解决。麦肯锡(McKinsey)从行业角度得出了相同的结论:现场自动化难以实现,因为每个项目都具有独特性且处于不断变化之中——布局不断调整、人员和机械持续移动、安全要求严格,且网络连接往往不稳定。
务实的折中方案
乐天/TXR的导航方案避开了该问题中最棘手的部分。该机器人并非在工作过程中实时构建周围环境的地图,而是基于预先准备好的指定清扫区域地图进行操作,仅利用机载传感器来检测并应对局部范围内的工人和障碍物。它无需解决建筑工地导航这一普遍性问题——只需在有限且可控的区域内可靠地完成一项任务即可。
这与其他建筑机器人的工作方式如出一辙。希尔蒂(Hilti)的Jaibot机器人能够根据BIM数据自动完成高空钻孔作业——依据数字模型进行定位和钻孔,并配备内置除尘装置——其设计初衷明确是消除体力消耗大且重复性强的劳动,而非取代整个工种。麦肯锡对该行业的分析也印证了这一趋势:建筑自动化领域的发展,更多是通过专用、单任务机器实现的,而非依靠试图完成工人全部任务的机器人。
清洁工作非常符合这一模式,因为它不需要解决施工方面的n 自动化整体而言。
接下来可能会如何发展
BIM集成是一个合乎逻辑的下一步。它已经为Jaibot提供了指引,研究人员正在探索基于BIM生成的地图——可导航空间、目的地、路线——以应用于自主物料运输和检测机器人,由机载传感器处理模型未预见的任何情况。清洁机器人最终可能直接从实时项目数据中获取其作业区域,而非依赖人工绘制的地图;这种集成目前尚未实现大规模应用,但相关组件已开始进行演示。
夜间作业增加了第二个操作杠杆。工作时间段内现场人流密集;在非工作时间进行清洁作业,既能减少机器人与工作人员的互动,又能将原本闲置的时间转化为高效工作时间——这正是乐天夜间作业机器人所能实现的转变。
机器人技术已经在“恶劣”的环境中取得了成功
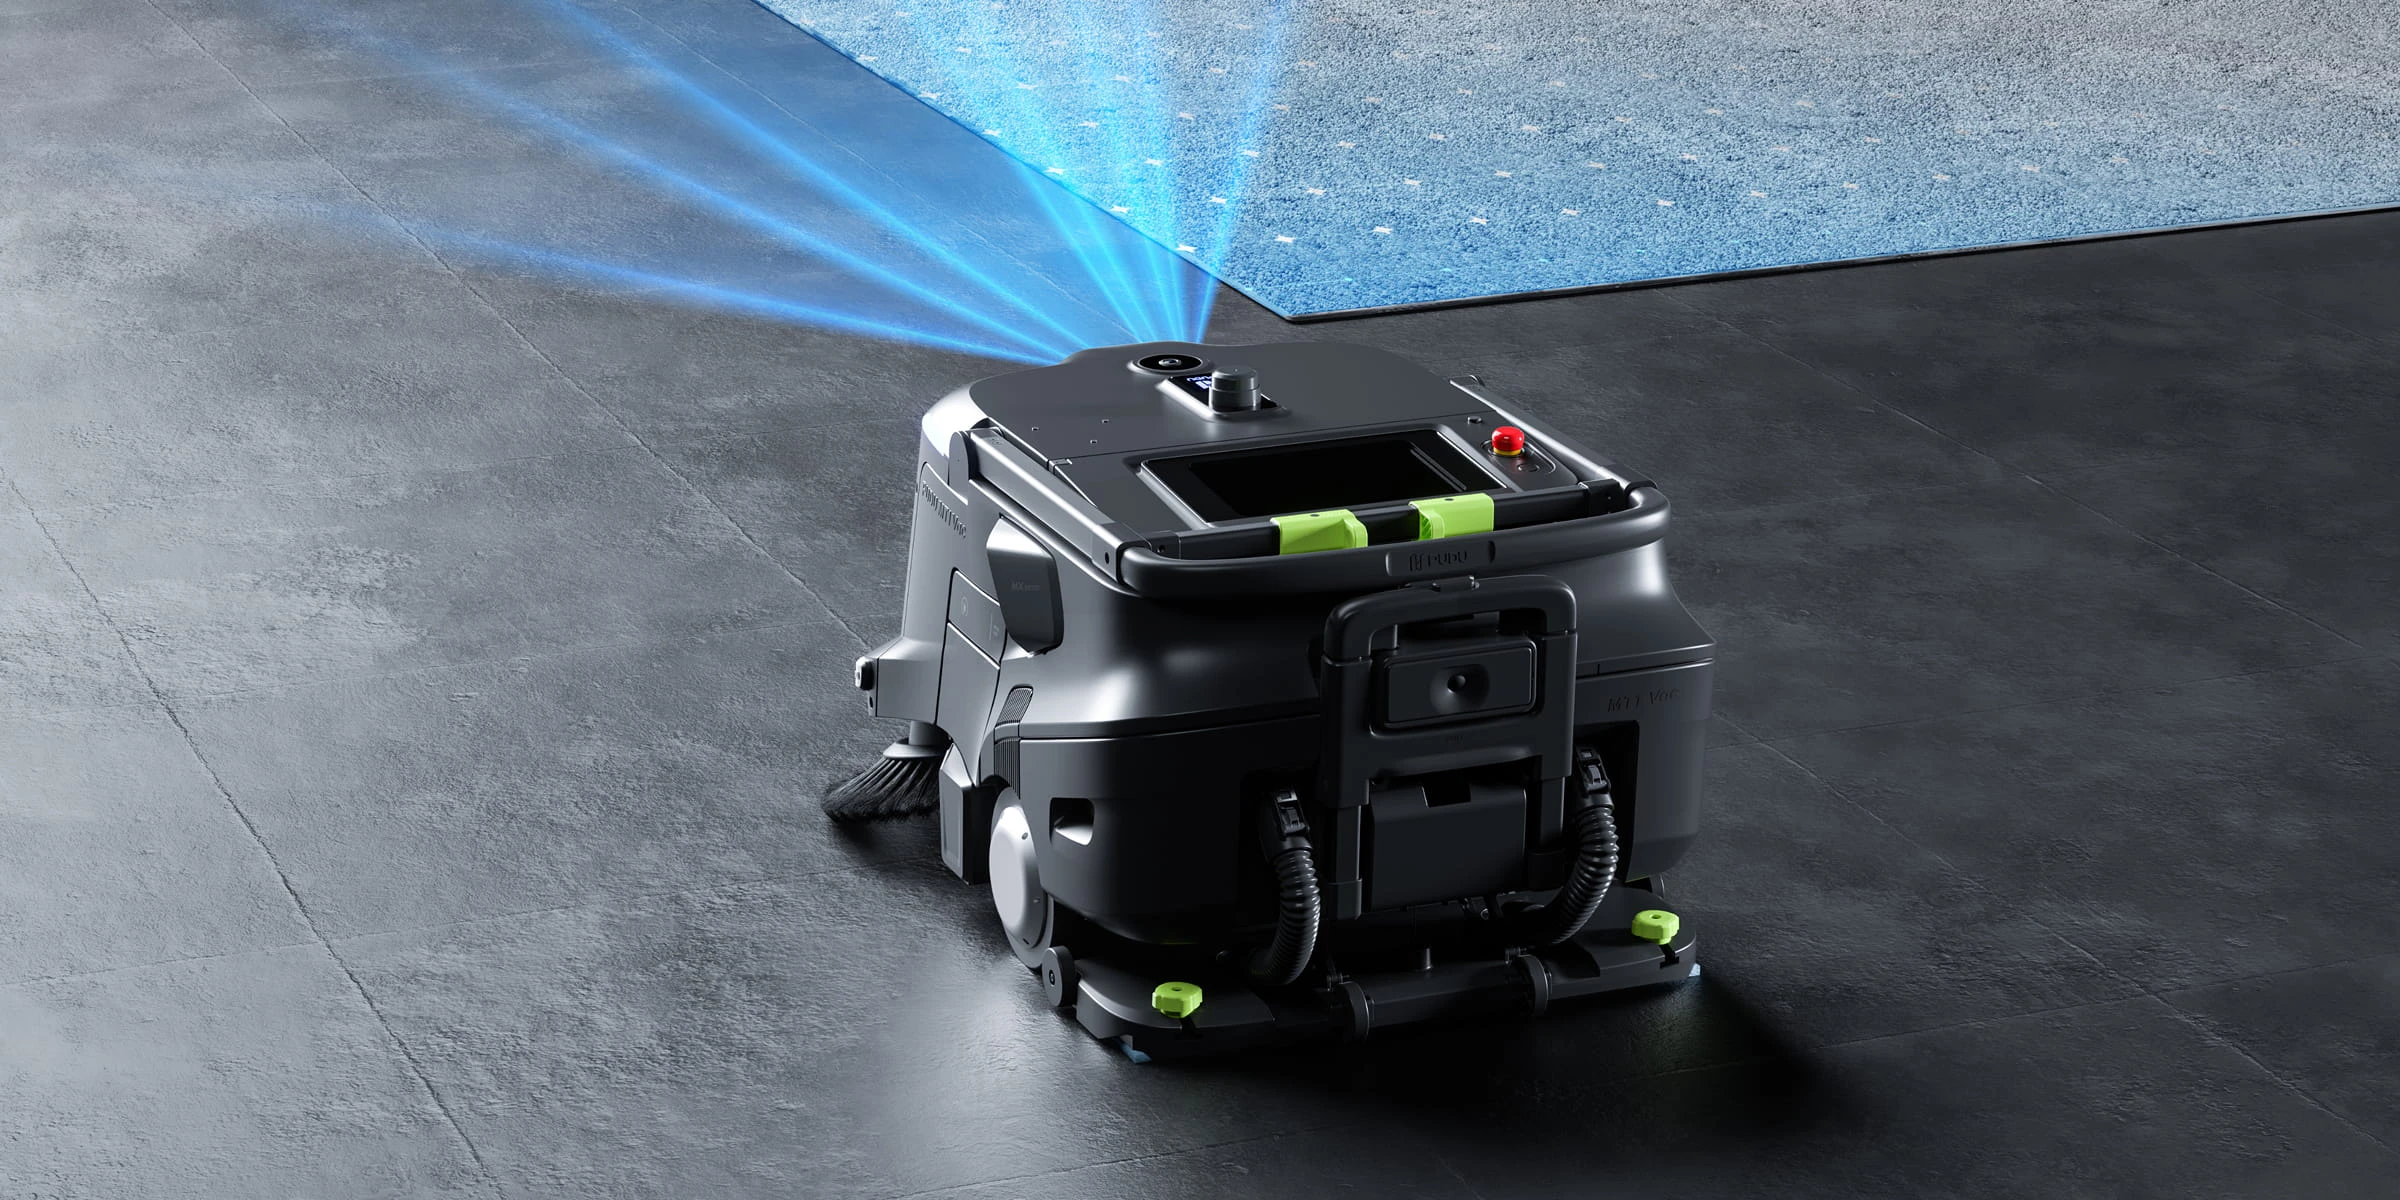
自主清扫机器人在要求严苛的工厂车间中已得到广泛应用。来自Kemaro、高仙(Gausium) 和普渡(Pudu) 等厂商的量产机型,能够在不影响生产的情况下,可靠地清理制造工厂中的锯末、金属屑、玻璃碎片以及各类生产废料——包括传送带下方等狭窄区域。
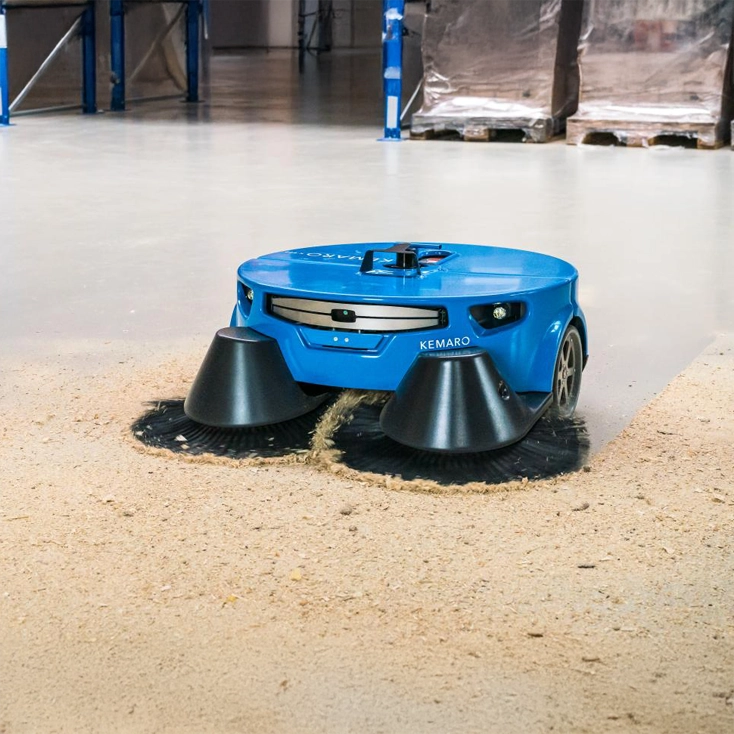

这一业绩记录表明,核心清洁服务本身的应用范围远不止于办公场所和零售场所。